船载 360° 环视系统
多路高清摄像头通过自研算法实时拼接融合成像,生成船舶 360° 全景视图,消除驾驶瞭望盲区,实现单屏全域态势观测。
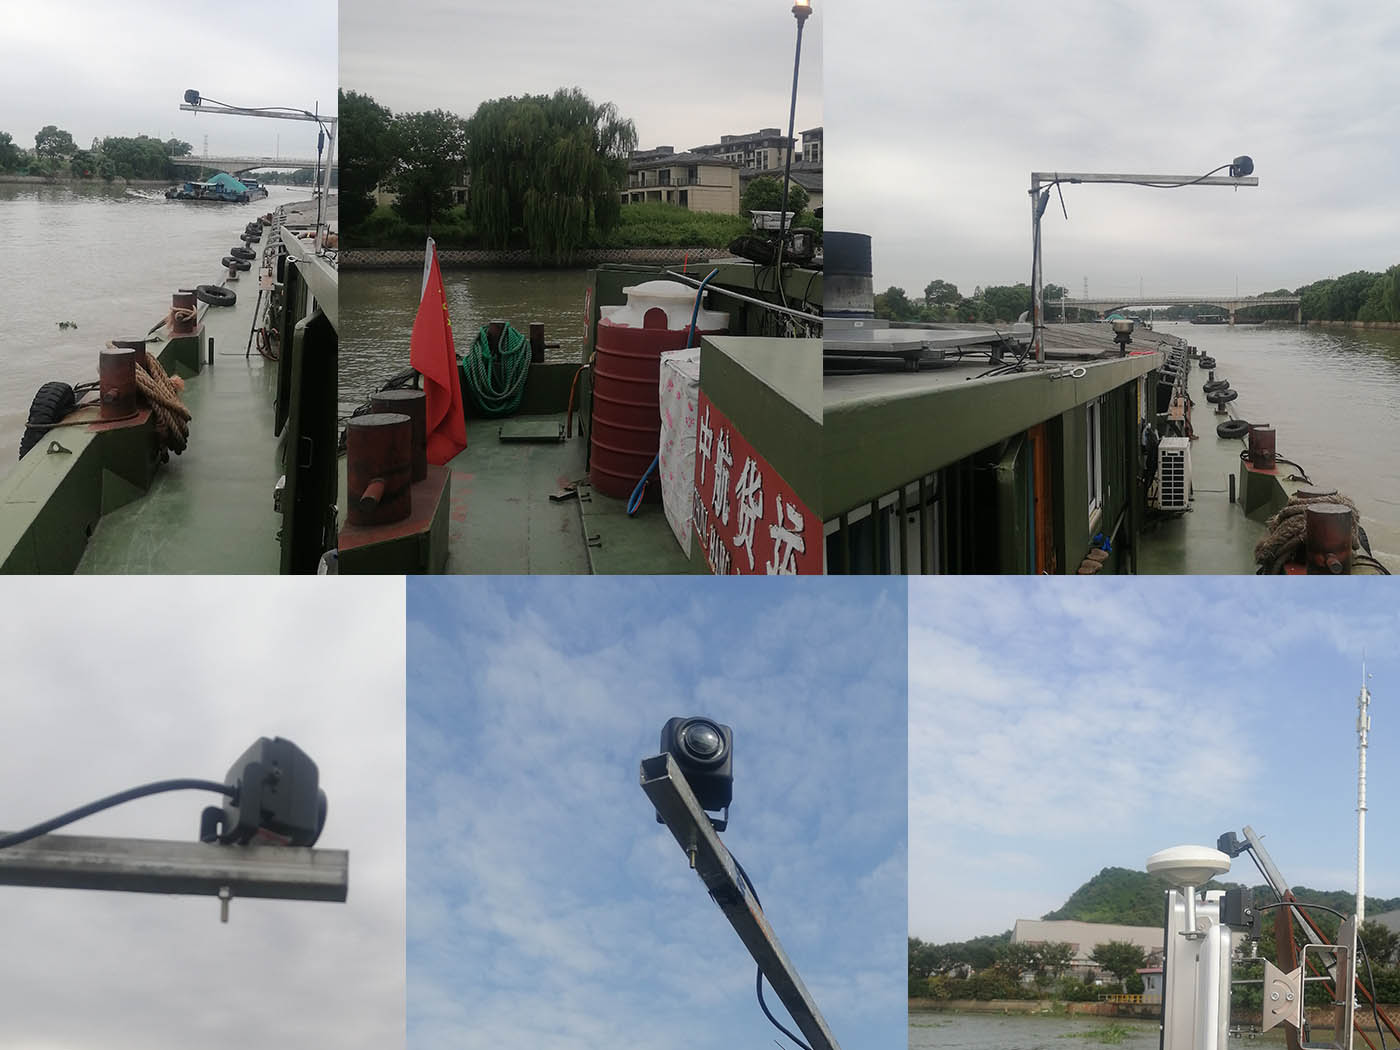
assets/img/product-vision-360.jpg建议 1400×1050(摄像头组外观实拍)
适合场景
全域瞭望需求,全向盲区消除
适用于港区靠泊、窄航道会船、频繁转向、雾天 / 夜间进出港的船舶运营方;场景风险多维,仅凭人眼瞭望无法全面覆盖。
解决问题
消除驾驶盲区,全景全域可视
驾驶舱存在结构性视野盲区,夜间、雨天、团雾环境瞭望效能下降;多路影像实时拼接融合为全景视图,补齐感知短板,实现全域观测。
交付产品
全景摄像模组,自研拼接融合算法
360° 全景摄像头组搭配全域自研实时拼接融合算法,输出连续无断缝环视图像,接入驾驶舱显示终端。
核心功能
| 功能模块 | 功能说明 |
|---|---|
| 360° 全景拼接融合 | 多路高清摄像头画面通过自研算法实时拼接融合,支持按需视角和360°全景视图查看 |
| 无死角环视 | 水平 360° 全覆盖,消除驾驶舱结构性视野盲区,周边态势一屏尽览 |
| 画面实时同步 | 多路视频流同步采集与拼接融合,融合画面无明显延时与错位,满足实时瞭望需要 |
| 低能见度画面增强 | 针对夜间、雨天、团雾等场景优化画面亮度与对比度,提升画面可用性 |
| 航行画面记录回放 | 全程记录全景视频,支持事后复盘与责任取证 |
典型应用场景
复杂航道编队与会船:全景环视掌握周边船位动态
夜间、雾天进出港:增强瞭望,辅助驾驶员安全操作
桥区与浅险段航行:提前看清周边环境,从容操作
全时全天候的瞭望增强
核心价值
全域态势可视
改变驾驶员多方位砖头观测的传统作业模式,依托全景视图实现周边环境统一观测,消除瞭望盲区,提升内河船舶航行安全。
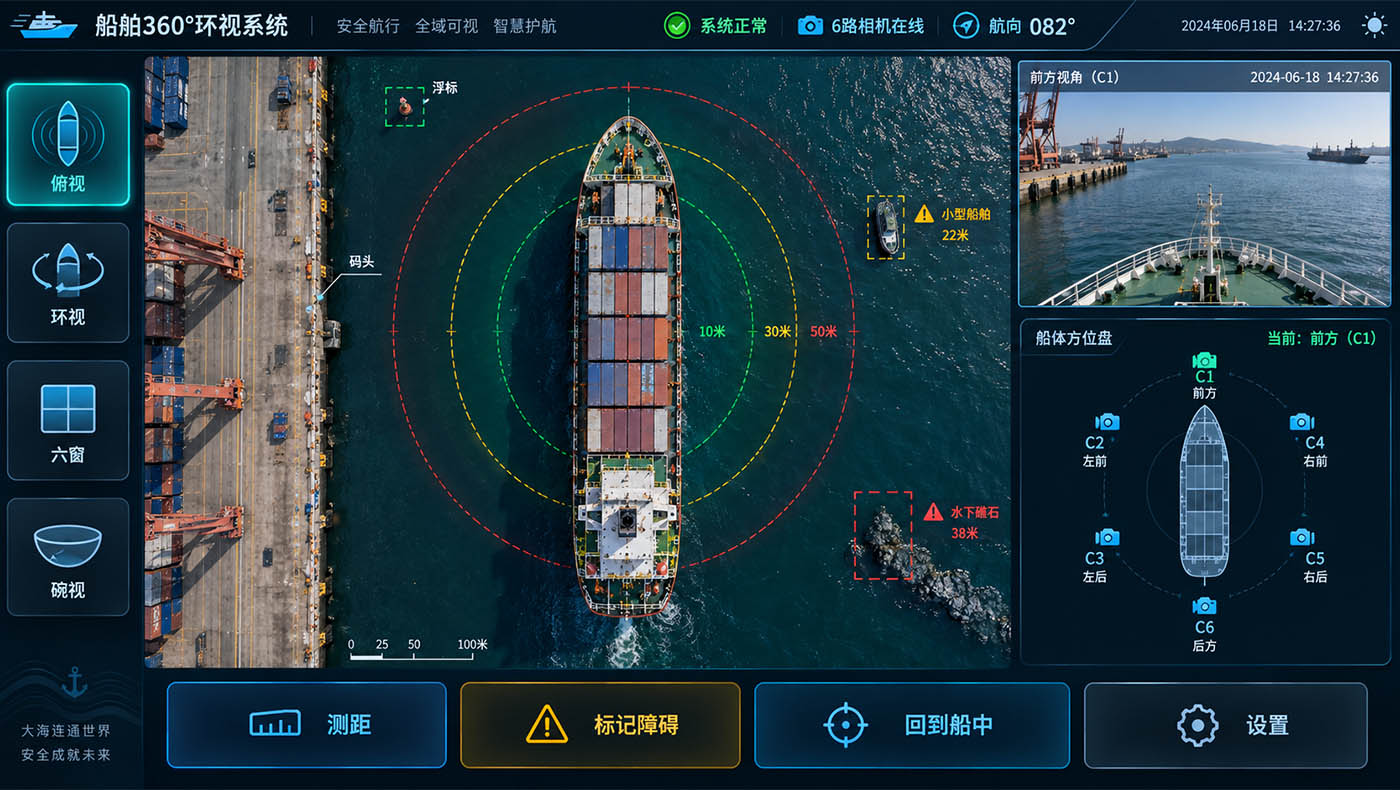
assets/img/product-vision-360-detail.jpg建议 1400×790(全景拼接融合画面 / 实船安装示意)
单屏全域态势,降低瞭望负荷
多路影像实时拼接融合为完整全景视图,无需反复转头即可掌握周边态势,夜间与低能见度环境下持续可用,提升观测完整性。